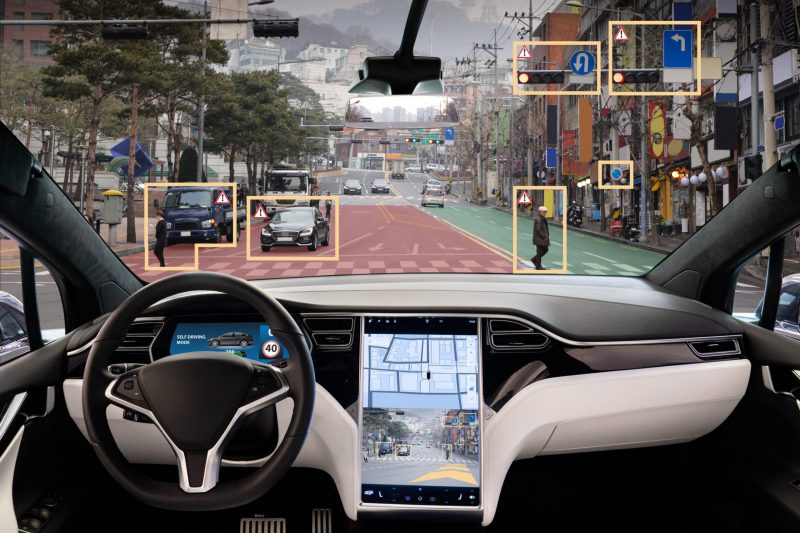
CENDANA NETWORK, DARIMEDIA.ID – Sistem otonom seperti kendaraan otonom, robot bergerak, dan wahana udara tanpa awak (UAV) semakin banyak dioperasikan di dunia nyata. Mulai kawasan industri, ruang publik, hingga lingkungan alam.
Sistem otonom ini dituntut beroperasi secara aman dan dapat dipercaya manusia yang menggunakannya maupun yang berada di sekitarnya.
Kepala Pusat Riset Mekatronika Cerdas (PRMC) – BRIN, Yanuandri Putrasari, menjelaskan terdapat beberapa tantangan yang dihadapi sistem otonom.
“Tantangan itu di antaranya menjamin keselamatan level pengendali, koordinasi banyak robot yang bekerja bersama dalam durasi lama, dan membangun kepercayaan manusia terhadap sistem,” ujar Yanuandri, melalui siaran pers, dikutip Kamis 12 November 2026.
Menurut Yanu, tingkat kepercayaan manusia terhadap sistem otonom dipengaruhi oleh kinerja, transparansi, dan pengalaman interaksi dengan sistem.
Kepercayaan yang terlalu rendah membuat sistem tidak dimanfaatkan optimal, sedangkan kepercayaan berlebihan dapat menimbulkan risiko ketika sistem bekerja di luar batas kemampuannya.
Webinar PRMC #5 dengan tema “Safe and Trustworthy Autonomy: From Control Guarantees to Human Trust”, akan membahas safety-critical control untuk robot manipulator, kepercayaan manusia terhadap robot, dan sistem otonom serta swarm drone otonom untuk pemantauan lingkungan jangka panjang.
Webinar ini menghadirkan tiga narasumber yang memiliki kepakaran di bidang robotika dan sistem otonom, yaitu Harry Septanto dari PRMC – BRIN, Ahmad Abu Alqumsan dari Deakin University, Australia, dan Muhamad Rausyan Fikri dari Tampere University, Finlandia.
Kegiatan ini diharap dapat memberi pemahaman mengenai pendekatan untuk membangun sistem otonom yang aman dan tepercaya.
Para narasumber akan menjelaskan mulai dari jaminan keselamatan pada level pengendali, koordinasi pada sistem multi-robot, hingga aspek interaksi dengan manusia.
“Webinar ini juga diharapkan dapat mendorong diskusi ilmiah, sekaligus membuka peluang kolaborasi sehingga dapat memperkuat ekosistem riset dan inovasi di bidang robotika, kecerdasan buatan, dan sistem otonom,” imbuh Yanu.
Pada sesi paparan, Harry Septanto akan memaparkan robot manipulator saat ini banyak dimanfaatkan di ruang kerja bersama manusia dan dituntut memenuhi aspek keselamatan.
Untuk itu, dibutuhkan kendali kritis keselamatan untuk robot manipulator, dengan fokus pada control barrier function yang memiliki jaminan keselamatan formal.
Harry akan menjelaskan cara merancang kendali tersebut untuk menghindari tabrakan dalam kondisi adanya ketidakpastian model, gangguan, dan derau pengukuran.
Selanjutnya, Ahmad Abu Alqumsan akan membahas UAV yang tangguh untuk pengangkutan muatan kritis melalui udara.
Pengangkutan muatan secara kooperatif oleh beberapa UAV dapat mengatasi keterbatasan kapasitas muatan, tetapi kegagalan pada satu UAV, terutama kegagalan aktuator, dapat memengaruhi kestabilan seluruh sistem.
Ahmad akan mengulas pendekatan untuk meningkatkan ketahanan sistem, termasuk kendali toleran-kegagalan (fault-tolerant control) dan rekonfigurasi formasi.
Muhamad Rausyan Fikri akan membahas kawanan drone (drone swarm) otonom untuk pemantauan lingkungan berkelanjutan yang aman dan berdurasi lama.
Pemantauan seperti kondisi lahan pertanian atau kebakaran hutan membutuhkan cakupan area luas dalam waktu lama, dengan kendala keterbatasan baterai, pembagian area, dan risiko tabrakan antardrone.
Rausyan akan memaparkan pendekatan yang menggabungkan alokasi tugas dan kendali gerak kooperatif agar drone dapat beroperasi secara aman dan berkelanjutan.
Pewarta: Puerto/ BRIN